Épreuve
finale
Pour
l’épreuve finale, vos deux robots seront sollicités. L’épreuve
n'est pas une course. Aucun point ne sera attribué à la rapidité
de travail des robots. Le respect des requis et la qualité des
techniques utilisées sont ce qui importe. Malgré cela, l’exécution
de l'épreuve ne devra pas non plus être excessivement longue. Elle
devra être complétée dans un délai raisonnable.
En
cas d'erreur pendant l'exécution, une seule reprise sera autorisée.
Le
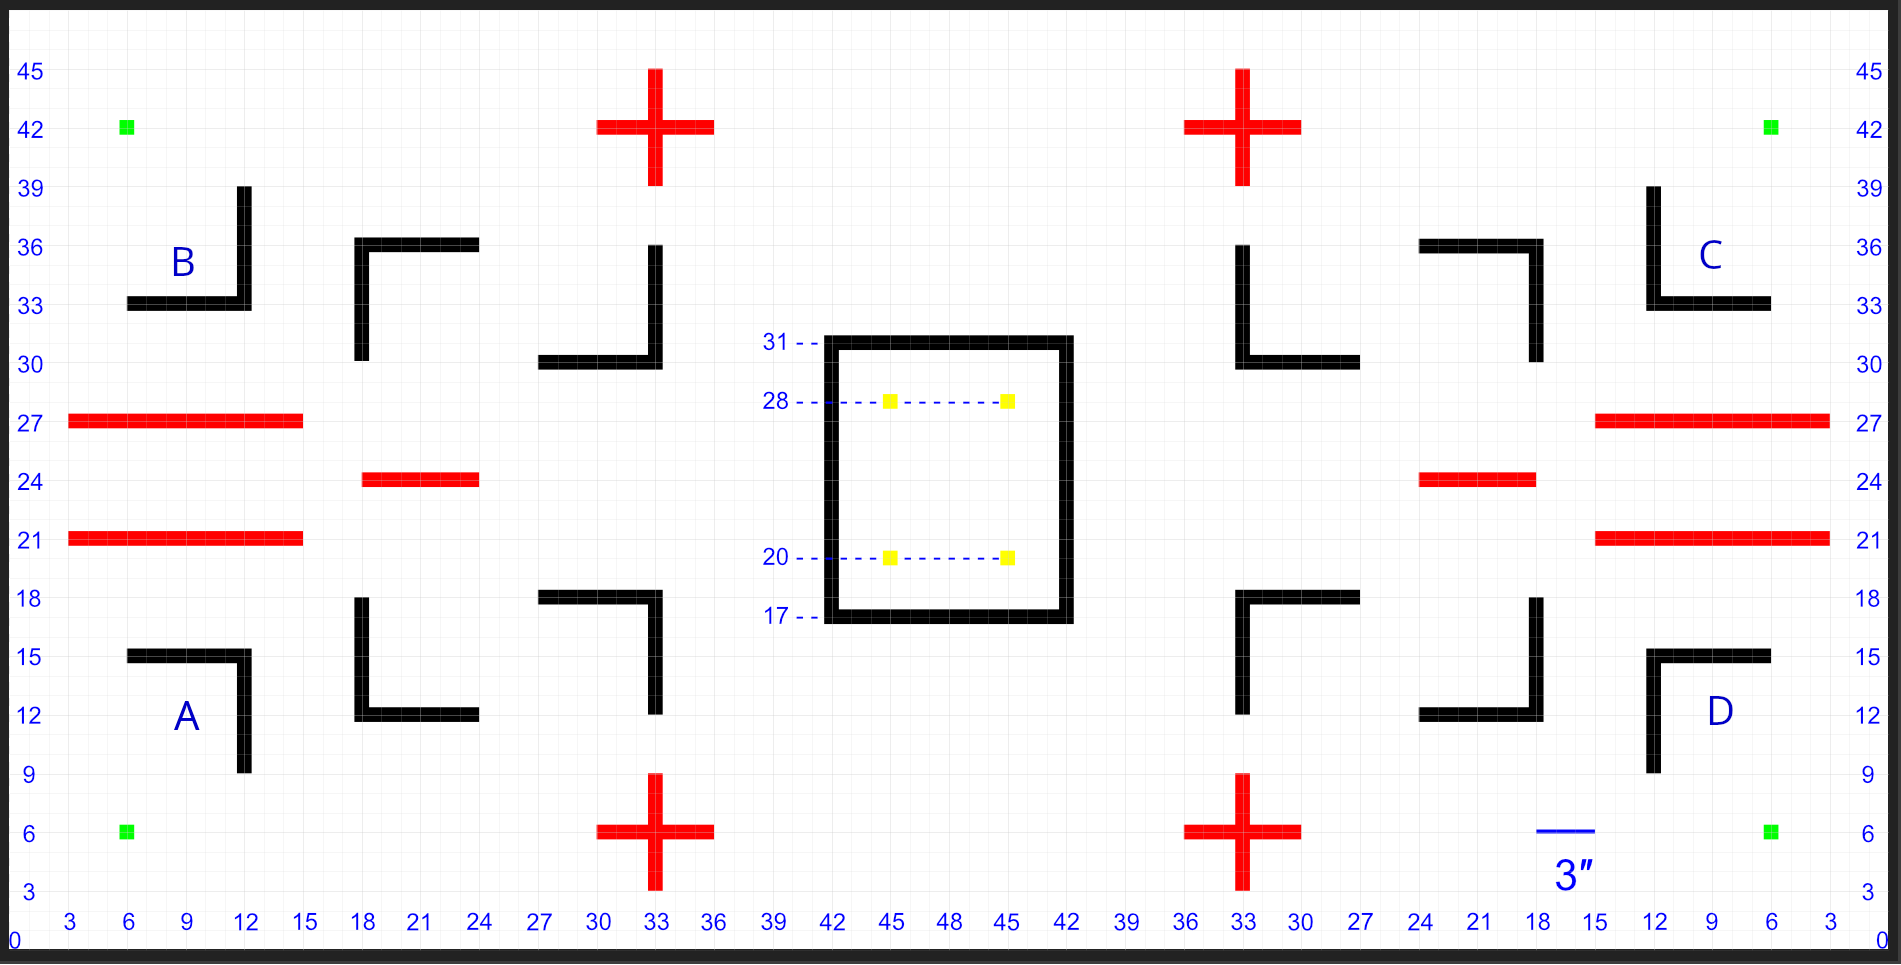
tracé est composé de segments de ruban adhésif de différentes
couleurs collés sur une table de 4′ x 8′. Notez que seul le
ruban noir est détectable par le suiveur de ligne qui sera fixé à
un des robots.
Déroulement
de l’épreuve
L’épreuve
comporte deux parties. Dans un premier temps, les deux robots seront
utilisés ensemble pour une transmission de données
unidirectionnelle. Pour la deuxième partie, seul le robot récepteur
des données aura un rôle à jouer. Il devra se déplacer sur la
table et aura quelques tâches à exécuter.
Préparation
Avant
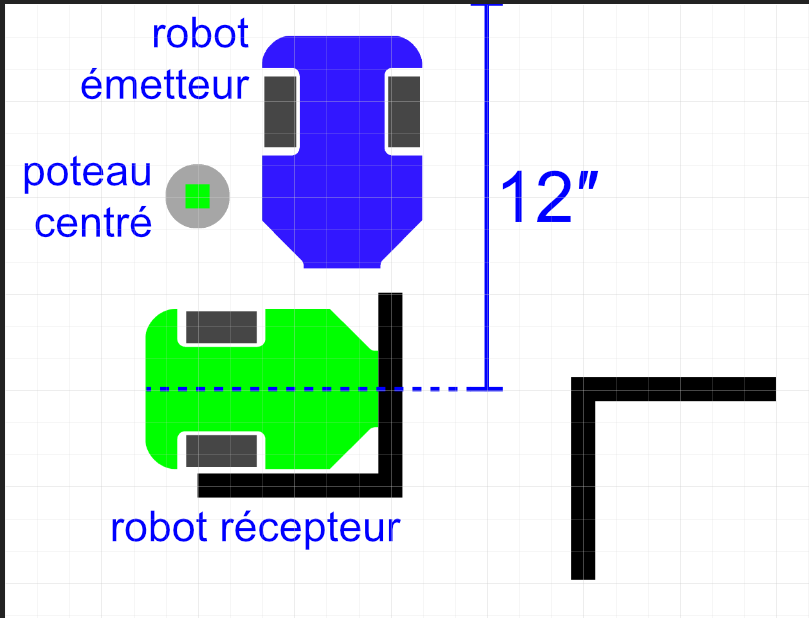
de mettre les robots sous tension, l'évaluateur placera celui équipé
du récepteur d'infrarouge sur le point de départ A ou B. Son axe de
symétrie devra être parallèle à l'axe des x
et se trouver
à 12″
du bord de la table. De plus,
son
suiveur de ligne
devra être placé sur le
segment de ruban noir se trouvant devant lui,
de sorte que lorsqu'il
sera mis sous tension, les cinq capteurs du suiveur détecteront la
ligne.
L'évaluateur
placera ensuite le robot équipé de la DEL émettrice d'infrarouge
perpendiculairement au robot récepteur afin que la DEL émettrice et
le récepteur d'infrarouge se fassent face.
Pour
chaque point vert, l'évaluateur décidera s'il y place un poteau ou
non. Le nombre total de poteaux placés et leurs emplacements sont à
son choix. Il pourrait même choisir de ne placer aucun poteau.
Un
poteau fait 2″ de diamètre et sera bien centré sur son point vert
lorsqu'il y est placé. L'image ci-dessous présente un placement
utilisant le point de départ A.
Une
fois le tout en place, on procède avec la transmission des données.
Transmission
Le
robot émetteur n'a que pour seule fonction d'envoyer des données au
robot récepteur. Celles-ci doivent lui indiquer à quel endroit il
se trouve (A ou B) et à quel endroit il doit se rendre (C ou D).
L’encodage
utilisé pour la transmission de données doit respecter le protocole
SIRC. Vous pourrez trouver des détails sur ce protocole à cette
adresse:
https://www.sbprojects.net/knowledge/ir/sirc.php
Émission
Le
bouton blanc et le bouton Interrupt
seront utilisés pour l'envoi des données. Appuyer sur le bouton
blanc enverra un signal qui sera interprété
comme A ou C par le robot récepteur. Le bouton Interrupt
permettra quant à lui d'envoyer un signal qui correspondra
aux valeurs B ou
D.
Le
robot émetteur agira
essentiellement comme une télécommande.
D'ailleurs, en respectant le protocole SIRC,
vous pourrez utiliser une vraie
télécommande compatible
pour envoyer des données au
robot récepteur.
Cela
pourrait faciliter
l'implémentation de la
partie réception.
Réception
Lorsque
mis sous tension, le robot récepteur attend la première donnée : A
ou B. L'évaluateur l'enverra en utilisant le robot émetteur.
Une
fois la donnée reçue et déterminée comme étant valide, le robot
récepteur fait clignoter sa DEL à 4 Hz pendant 2 secondes pour nous
le confirmer. La DEL doit clignoter en vert pour A ou en rouge pour
B. En cas de réception d'une donnée invalide ou corrompue, cette
dernière est tout simplement ignorée et le robot récepteur
continue d'attendre l'envoi d'une donnée valide.
Lorsque
le clignotement de confirmation est terminé, le robot se mettra à
attendre l'émission de la seconde donnée : C ou D. Encore une
fois, l'évaluateur procédera à l'envoi et la DEL devra confirmer
la réception : clignotement en vert pour C ou en rouge pour D.
Après
réception et validation des deux données, le robot devra faire
prendre la couleur ambre à sa DEL pour nous indiquer qu'il est prêt
à commencer son trajet.
S'il
a été impossible de transmettre les informations avec succès,
l'évaluateur appuiera sur le bouton Interrupt
du robot récepteur. Cela lui imposera
d'utiliser les valeurs
A et D pour exécuter le reste de l'épreuve. Le robot fera
alors clignoter sa DEL en couleur ambre à
4 Hz pendant 2 secondes puis
gardera ensuite la
DEL allumée
en couleur ambre
pour indiquer qu'il est prêt.
Notez
que l'imposition des valeurs A et D peut
se faire autant pendant
l'attente de la première donnée
que pendant
celle de la
deuxième.
Une
fois dans l'état prêt, le robot récepteur attend que l'on
appuie sur son bouton Interrupt. Lorsque
le bouton est appuyé, le robot éteint
sa DEL, ne fait rien pendant
2 secondes, puis commence son
trajet.
Avant
d'appuyer sur le bouton Interrupt pour
débuter
le trajet, l'évaluateur
retirera le robot émetteur de la table. De plus, si les valeurs A
et D ont été imposées au
robot récepteur,
l'évaluateur placera celui-ci
au point de départ A s'il ne s'y trouvait pas déjà.
Trajet
du robot
Puisque
le robot émetteur ne sera pas utilisé pour cette partie, nous
utiliserons simplement «robot» pour désigner le robot récepteur.
L'objectif
principal du robot est de se rendre au point d'arrivée depuis son
point de départ. En chemin vers sa destination, le robot aura deux
objectifs secondaires : détecter des poteaux et effectuer un
stationnement entre les marqueurs jaunes.
Les
déplacements du robot devront être sécuritaires. Dans le contexte
de l'épreuve, cela signifie que le robot devra clairement utiliser
les segments noirs pour s'orienter. Bien entendu, le robot peut au
besoin s'éloigner des segments pour exécuter une routine de
détection de poteau ou la procédure d'approche du rectangle central
et du stationnement. Ce que l'on veut surtout éviter, c'est que par
exemple, le robot s'oriente vers le rectangle central et s'élance
d'un coup en sa direction plutôt que d'utiliser les segments sur son
chemin. Similairement, un poteau qui se trouverait près de la
destination ne doit pas être utilisé comme un «phare» qui
permettrait d'ignorer le suivi des segments.
En
aucune circonstance le robot ne devra se trouver au-dessus d'un
segment de ruban rouge.
Détection
de poteaux
Le
robot devra vérifier la présence de poteau sur chacun des quatre
points verts. Pour chaque tentative de détection, la position du
robot sur la table et le moment choisi pour le faire est libre. Notez
qu'il ne peut y avoir qu'une seule tentative de détection par point
vert, et qu'après chacune d'elles, le robot devra clairement nous
informer du résultat comme décrit ci-dessous.
Si
un poteau a été détecté, le robot doit le pointer, arrêter de
bouger, attendre 1 seconde, puis finalement émettre trois sons aigus
d'une durée de 500 millisecondes séparés par des pauses de 250
millisecondes. Durant ces 2 secondes, le robot devra faire clignoter
sa DEL en vert à 4 Hz. Une fois l'émission sonore terminée, le
robot attend 2 secondes, puis se remet en marche.
Si
aucun poteau n'a été détecté, le robot doit pointer dans la
direction générale du point vert vérifié. Il n'est pas donc
nécessaire qu'il pointe directement ce point, pourvu que l'on
comprenne bien duquel il s'agit. Ensuite, il effectue la même
séquence que celle décrite plus tôt, à la différence que les
sons doivent être graves et la que la DEL doit clignoter en rouge.
Stationnement
À
mi-chemin du parcours, le robot devra entrer dans le rectangle noir
au centre de la table et aller se placer centré entre les quatre
marqueurs jaunes. L'image suivante présente le placement idéal,
mais sachez qu'il est difficile d'atteindre une telle précision et
qu'une marge d'erreur dans la position et l'angle du robot sera
acceptée.
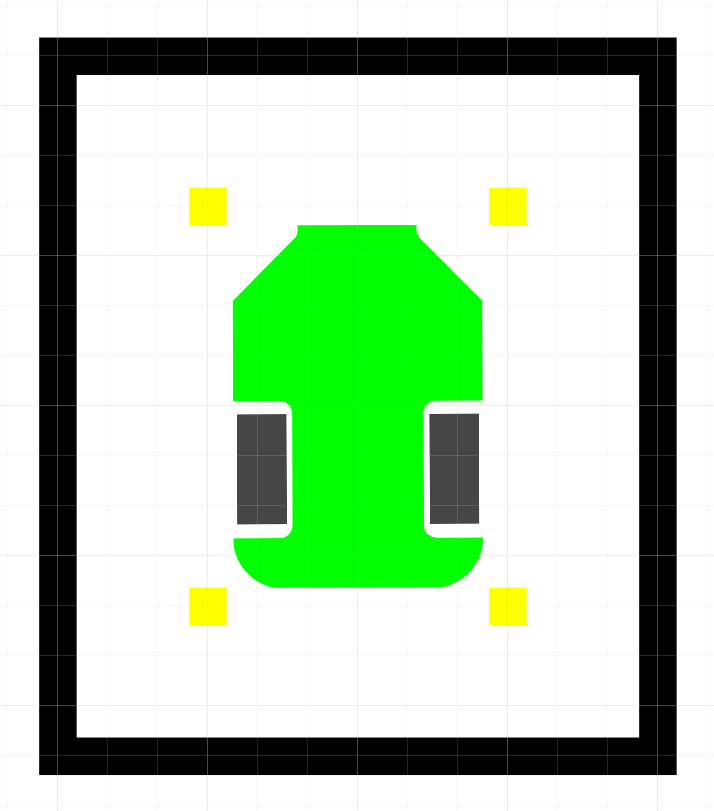
L'image
présente le robot pointant vers le haut, mais le placement peut
aussi être fait avec le robot pointant vers le bas. C'est à votre
choix.
Une
fois en place entre les marqueurs, le robot arrête de bouger et fait
alterner sa DEL entre le rouge et le vert à 8 Hz jusqu'à ce que
l'on appuie sur son bouton Interrupt. Une fois le bouton
appuyé, le robot éteint sa DEL, attend 2 secondes, puis se remet en
marche.
Arrivée
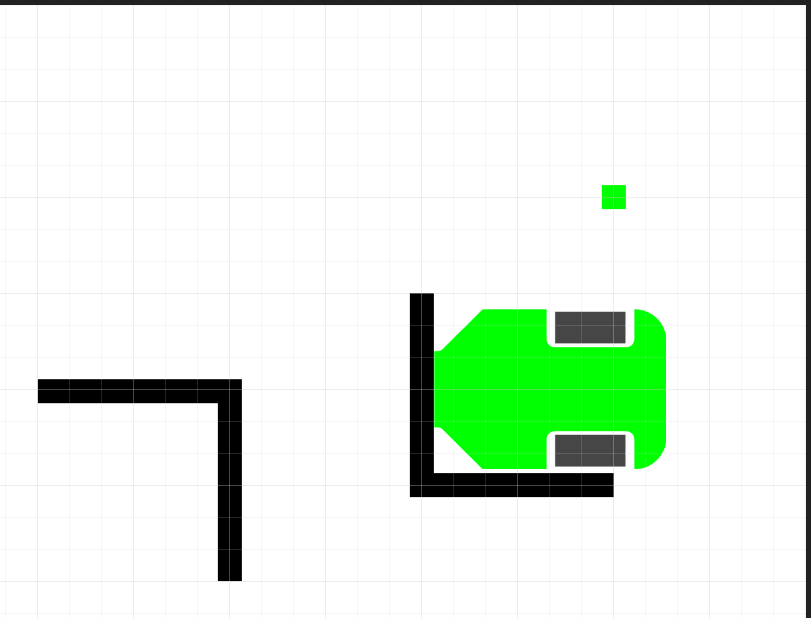
Lorsqu'il
arrive à destination, le robot doit adopter la même position qu'il
avait au départ, mais à l'opposé. C'est-à-dire qu'il pointera
maintenant vers la gauche. L'image ci-dessous présente une arrivée
au point C.
Après
s'être placé dans sa position finale, le robot arrête de bouger,
attend 1 seconde, puis exécute en boucle la séquence qui suit:
Allumer
la DEL en rouge pendant 1 seconde.
Garder
la DEL éteinte pendant 1 seconde.
Faire
clignoter la DEL en vert à 1 Hz pendant X secondes où X
est le nombre de poteaux détectés.
Garder
la DEL éteinte pendant 500 millisecondes.
Matériel
à installer
***
FAIRE ATTENTION DE NE PAS BRANCHER L’ALIMENTATION DU MATÉRIEL QUI
VOUS EST PRÊTÉ EN SENS INVERSE ***
Robot
émetteur
Ces
composants seront à monter sur le breadboard
où il faudra aussi y installer le bouton blanc dont
vous connaissez déjà le montage.
La
DEL devra être orientée afin d'émettre
vers l'avant du robot.
Robot
récepteur
récepteur
d'infrarouge PNA4602 (ou équivalent)
capteur
de distance GP2Y0A21YK0F
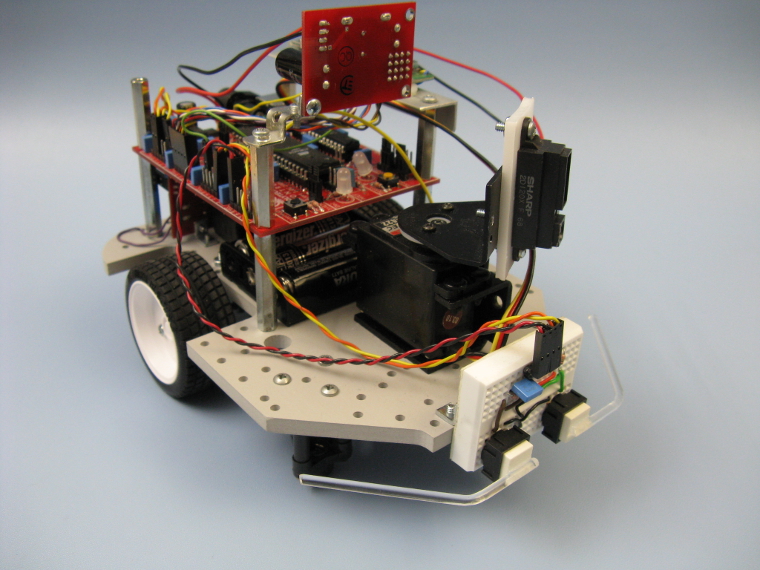
suiveur
de ligne Maker Line
Le
capteur de distance et le suiveur se trouvent déjà montés sur un
support en bois, lequel devra être fixé à l'avant du robot. Le
récepteur infrarouge devra quant à lui être monté sur le
breadboard.
Il devra être orienté de sorte à recevoir un signal provenant
de la gauche du robot.
Le
support en bois devra être installé comme illustré ci-dessous.

Nous
vous conseillons de faire une planification de vos branchements avant
de commencer à travailler. Ceci pourrait vous éviter des problèmes
en cours de développement et plus particulièrement lors de
l’intégration des différentes parties de code qui composent votre
programme.
Il
n'est pas permis d'installer d'autres dispositifs électroniques ou
éléments mécaniques sur le robot. De même, il n'est pas permis de
modifier l’esthétisme du robot. L'objectif est de conserver
l'équité entre les équipes et de concentrer les efforts sur la
programmation telle qu'il se doit dans le cadre de ce cours.
Remarque
importante
Les
bits [4:7] du port B (broches 5, 6, 7 et 8) du ATmega324PA sont
utilisés par le ATmega8 lorsque ce dernier programme le ATmega324PA
lorsque la commande make install est lancée pour que
l'exécutable sur le PC se retrouve en mémoire flash. Donc, si des
périphériques branchés sur la carte mère utilisent ces 4 bits les
plus significatifs du port B, ils peuvent nuire à la programmation
de la carte mère (messages d'erreur sur PC). Il n'y a pas de
solution simple à ce problème. Il est fort possible qu'on doive
utiliser cette partie du port B. Dans ce cas, il faudra peut-être
débrancher ces périphériques à chaque reprogrammation de la carte
mère... Dans la mesure du possible, pour éviter cet inconvénient,
n'utiliser ces entrées/sorties que si la situation le nécessite
(parce que les autres ports sont déjà occupés par d'autres
périphériques).
Aussi,
notez qu’un ordinateur portable avec un niveau de pile faible ou
une pile peu puissante pourrait avoir de la difficulté à fournir un
courant de pointe par port USB à la carte mère lors de la
programmation du microcontrôleur. Ceci peut également endommager le
microcontrôleur.